AI玩具怎样让人感到“它在回应我”?
开发一款陪伴型AI玩具,可以先想一个动作:用户伸手摸它,它会怎样回应?是继续播放原来的声音,还是让人看出“它注意到我了”?
这比列出“能聊天、能讲故事”更接近一次实际互动。用户看见什么、听见什么、抱在手里是什么感觉,都参与了产品体验。常说的“生命感”,可以从这些具体细节理解。
先让用户看懂这次回应
假设你在设计一只小宠物:手掌落在它头上后,它转过头、眯起眼睛,发出一声轻叫。这样的设计,让触摸和随后的反应有了可辨认的联系,用户能理解它在回应什么。
如果表情一直随机播放,声音也与触摸无关,功能虽然都在,用户却难以判断它是否感知到了自己。因此,评估互动时,值得看的是:用户刚做了什么,玩具给出了什么反馈,两者能否连起来。
按键也可以是合适的互动入口。关键在于按下后有没有清楚的反馈,以及这种操作是否符合产品设定的角色和玩法。
让眼神、声音和动作相互配合
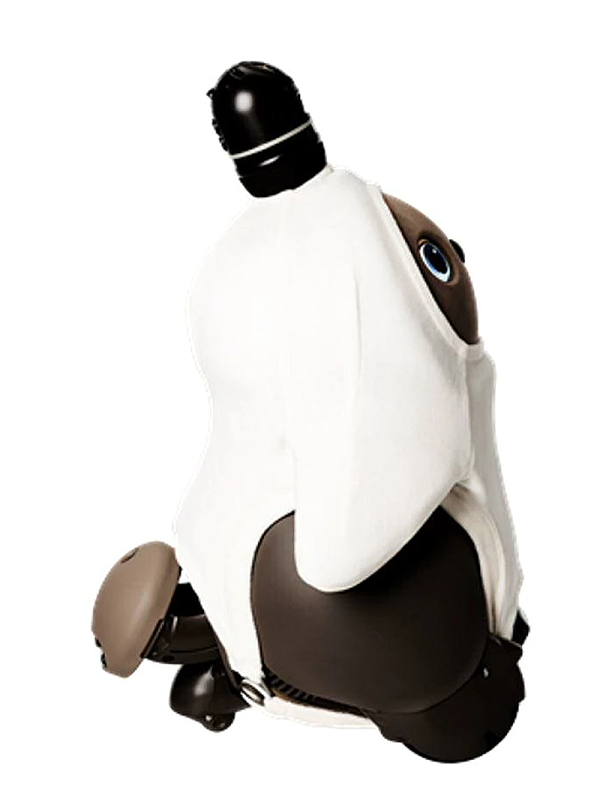
日本GROOVE X开发的陪伴机器人LOVOT,提供了一个不以语言对话为中心的案例。新华社在2024年进博会现场报道中,记录了它通过眼神、肢体接触和独特声音与人交流。
根据LOVOT官方技术介绍,3.0的眼睛会改变视线、眨眼和瞳孔状态;声音会随自身状态和所处情境变化。身体上的触摸传感器能够感知抚摸,并通过动作作出回应。
这些功能可以放在同一次互动里理解:眼神让用户辨认它在关注哪里,声音和动作让回应能够被察觉。开发时要考虑它们怎样配合。例如,把角色设定为安静、亲人的小宠物,就要检查它的叫声、表情和动作是否符合这个形象。
相处中的变化,则是另一层设计。LOVOT官方称,它会在学习环境和家人互动的过程中形成自己的个性。这给产品开发的启发是:除了当下的回应,还可以考虑过去的互动是否会影响后续行为。
把互动要求带进实体设计
对世邦这样参与产品设计、注塑和组装的厂商来说,上述思路也会影响实体产品怎样开发。
如果希望用户经常抚摸头部,就要把预期触摸的位置、表面手感和感应方式一起考虑;如果希望用户抱起它,就应在样品上实际检查抱持姿势、接触部位,以及抱起后还能否看清表情。
外壳分件和装配也要服务这些动作。例如,手掌经常接触的位置是否有突兀的接缝,显示区域是否被外形遮挡,都可以在实物样品上直观看出来,再据此调整结构。
开始做样品时,不妨先选一次最想实现的互动,把“用户做了什么,它怎样回应”写清楚,再让外形、材料、感知和反馈共同完成它。这样,“有陪伴感”才有了可以观察和改进的具体内容。